具身智能不是“会聊天的模型”,而是把模型放进一个真实的身体里:它能看见、能移动、能抓取,也能在动作失败后调整。它解决的是“从理解世界到改变世界”的那一步。
因此,它天然是系统工程:传感器、控制器、机械结构、操作系统、模型与数据,任何一层掉链子,机器人都动不好。这也是为什么真机现场比演示视频更重要。
FIELD NOTES / 认知讲解
四个问题,讲清具身智能到底是什么、VLA 在做什么、数据为什么重要,以及学习该从哪里开始。
但需要知道系统是怎么连起来的。下面的内容不堆公式,先把关键概念和工程链路讲清楚。
具身智能不是“会聊天的模型”,而是把模型放进一个真实的身体里:它能看见、能移动、能抓取,也能在动作失败后调整。它解决的是“从理解世界到改变世界”的那一步。
因此,它天然是系统工程:传感器、控制器、机械结构、操作系统、模型与数据,任何一层掉链子,机器人都动不好。这也是为什么真机现场比演示视频更重要。
VLA 把图像、语言指令和动作放在一个模型里:输入“把红色盒子放到左边”,模型输出机械臂该怎么动。它让机器人从“写死规则”走向“理解任务”。
但 VLA 不是魔法。它依赖高质量数据、可复现的训练环境和真机评测。演示里的一次成功,不等于现场的一百次稳定。
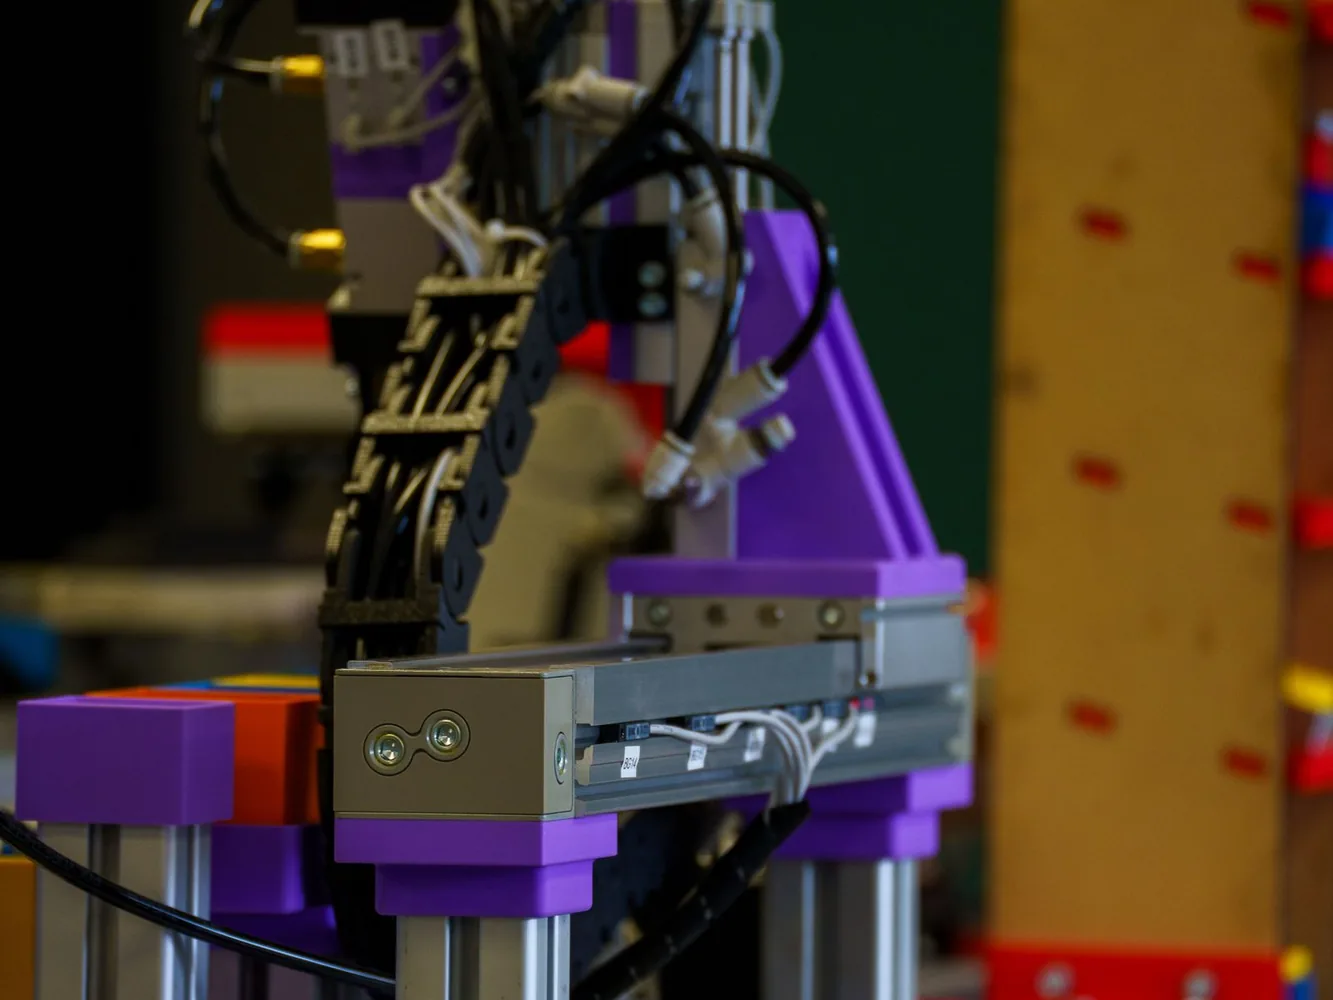
具身智能的“教材”不是网页文本,而是带动作标签的轨迹:人怎么示范、机器人怎么执行、失败在哪里。没有数据,VLA 只能看不能做。
真机数据贵、仿真数据快,但两者之间有差距。工程上的关键,是建立采集、清洗、训练、评测、再采集的闭环,而不是追求一次采集的数量。
建议按“嵌入式 → ROS 2 → 感知 → 导航 → 机械臂 → VLA → 真机交付”的顺序走。不一定要一次学完,但要知道每一层解决什么问题。
如果你已经有 Python 或控制基础,可以跳过部分入门内容;如果没有,先让一台小车或舵机稳定跑起来,比直接看论文更有用。