 移动操作
2025
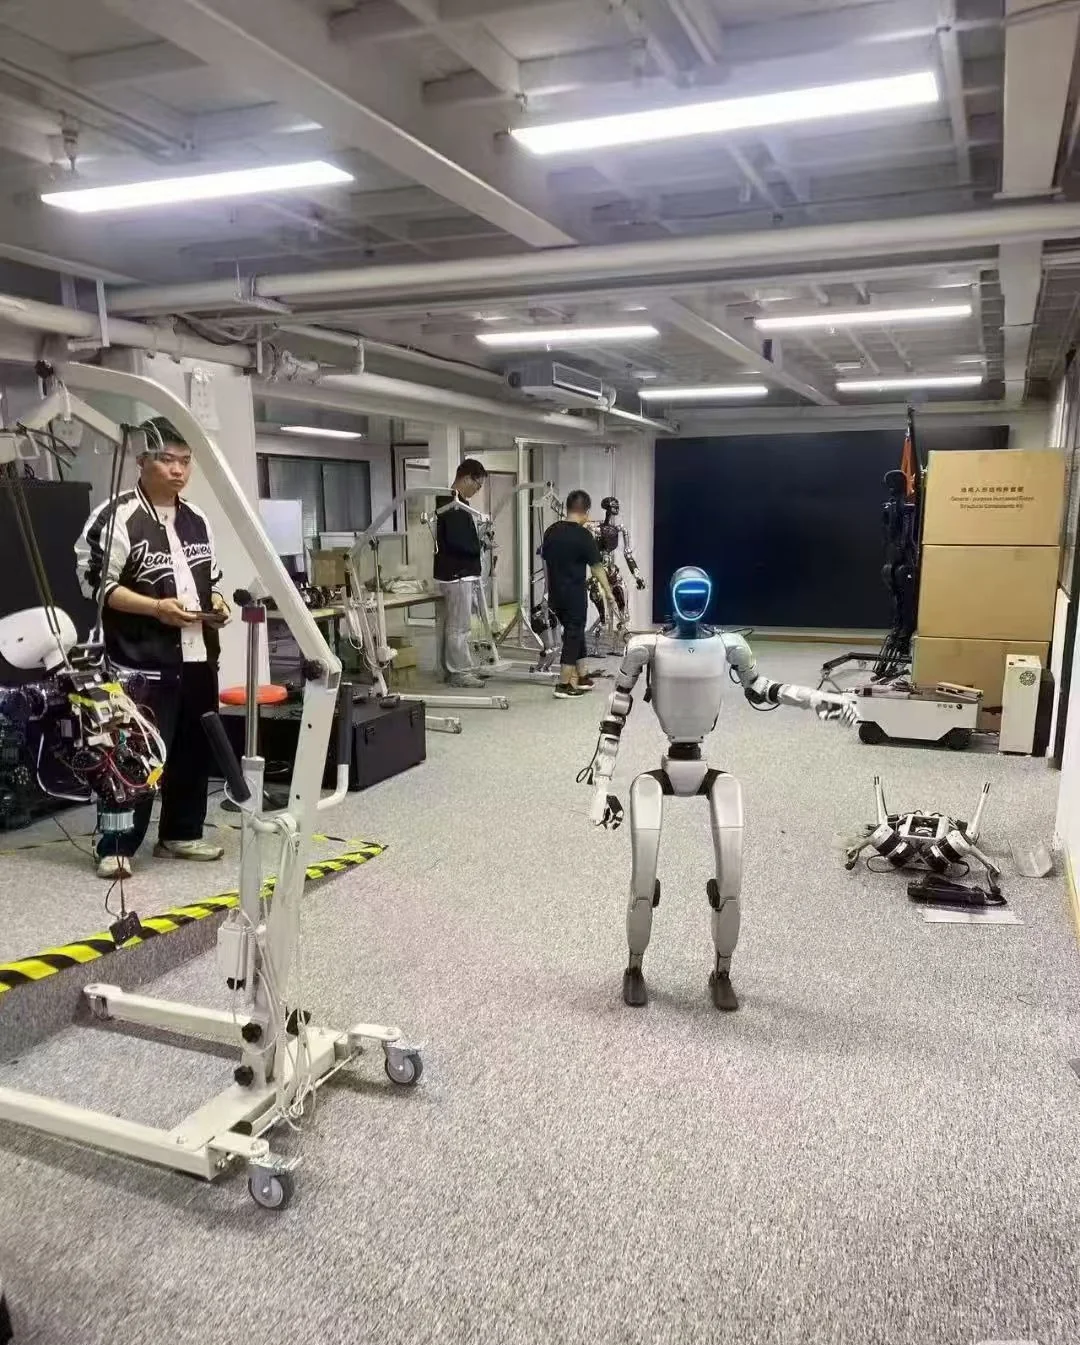
LX-M1 轮式双臂物料搬运工作站
底盘、双臂、视觉与任务调度接成一条可交付的作业链路,覆盖多品类小批量搬运。
02 / PROJECT ARCHIVE
我们不太擅长用形容词介绍自己。移动操作、遥操作、工业视觉、自主导航与教育装备,每一类都有从需求到验收的完整链路。
01 / OVERVIEW
具身智能项目的难点,很少在“模型能不能跑”,更多在场景约束、系统集成、现场联调和验收标准。一个能演示的原型,距离一套能值班的系统,中间隔着很多细节。
我们习惯把问题拆成可验证的模块:先确认边界,再做原型,再上真机,最后用双方确认的指标验收。以下档案均可展开查看具体做法。
讨论你的场景02 SELECTED PROJECTS
点击卡片查看项目档案
移动操作
2025
底盘、双臂、视觉与任务调度接成一条可交付的作业链路,覆盖多品类小批量搬运。
 人形与遥操作
2025
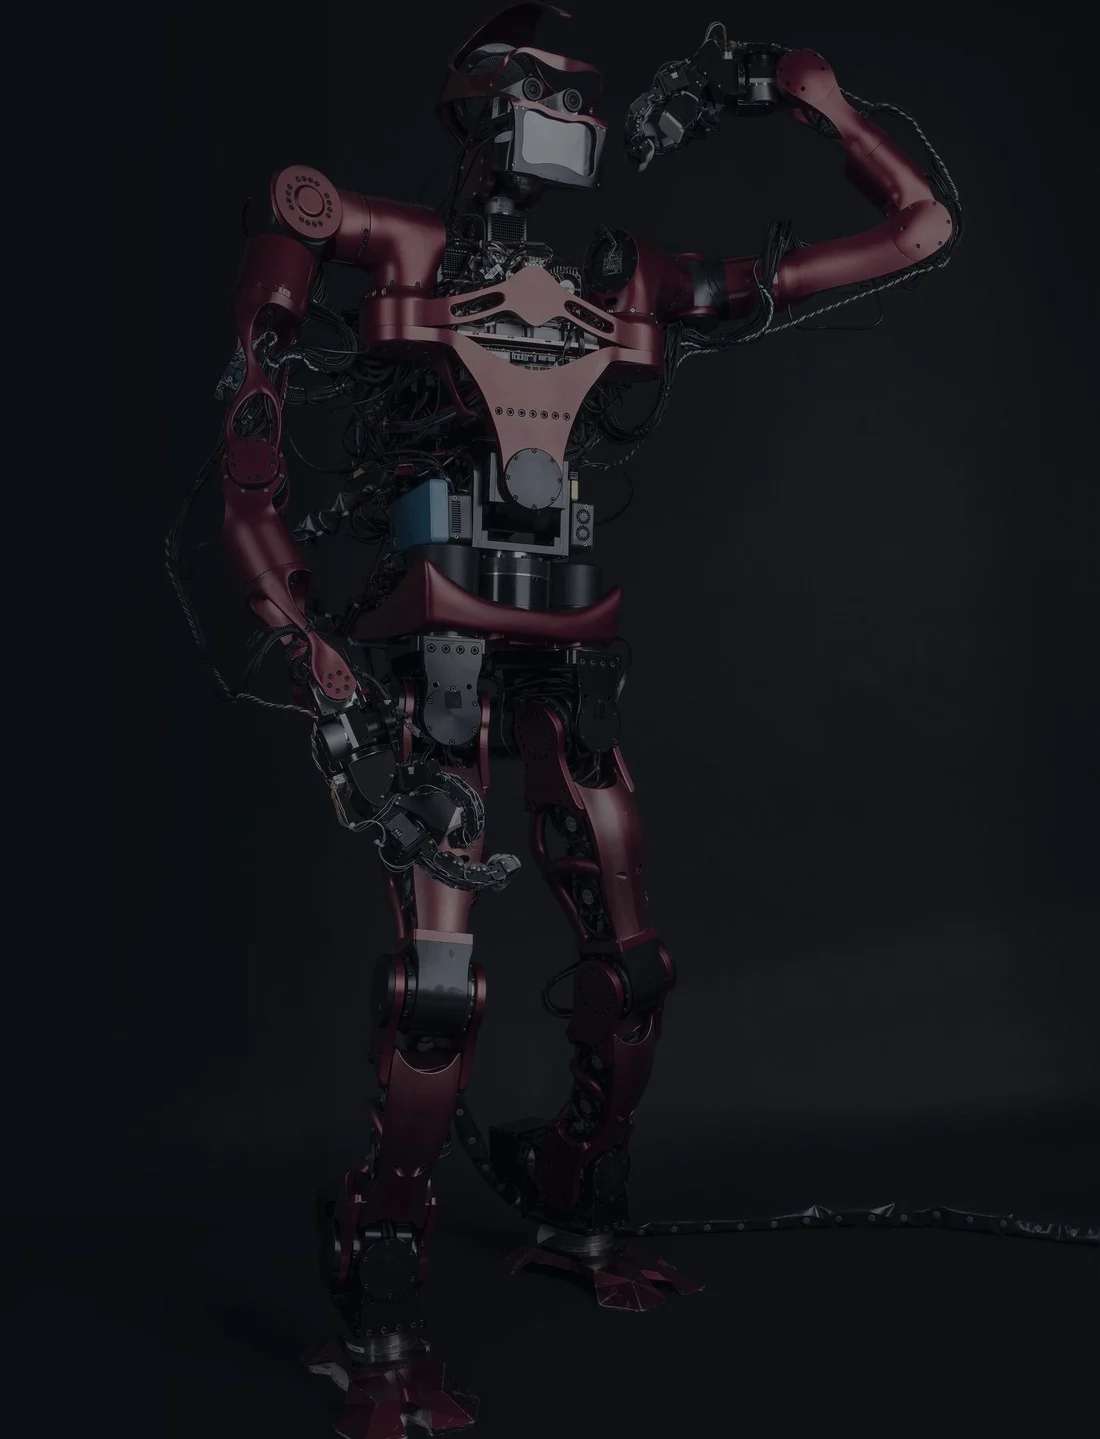
低延迟遥操作与多通道时间同步,把人的动作变成可训练、可回放的具身数据。
 教育装备
2024
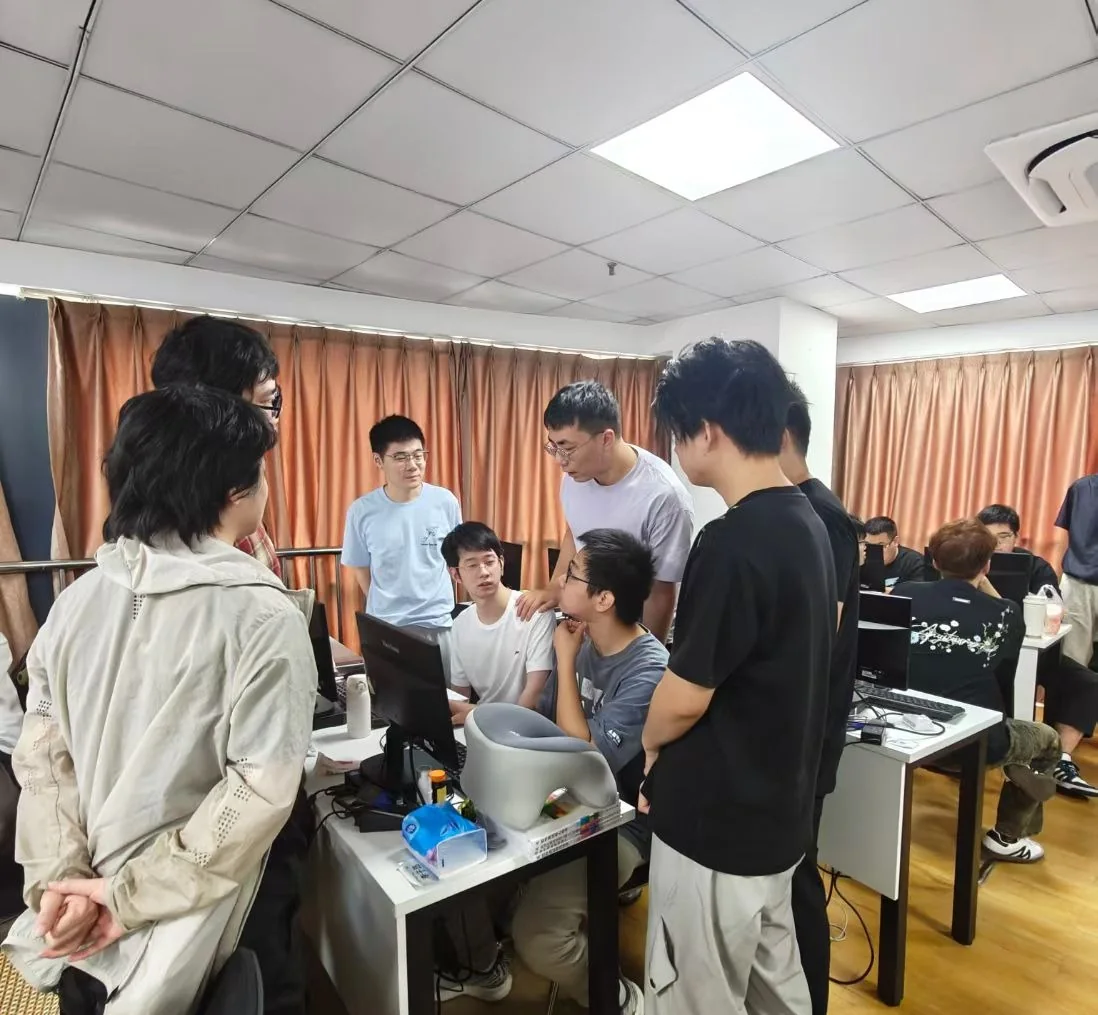
空间、设备、课程与师资一体化交付,让实验室在开学前具备持续开课的能力。
从成像、模型到 PLC / MES 接口,把视觉检测做成产线能稳定使用的一环。
复杂室内环境自主建图、定点巡检与异常回传,把“会走”变成“能值班”。
把开发板、机械臂、相机与 ROS 2 环境收进一张可复用的实训台,降低开课门槛。
03 DELIVERY METHOD
范围 · 节点 · 验收
HOW WE DELIVER
我们把每个项目拆成五个可检查的阶段。每个阶段都有明确的输入、输出和确认人,避免“做到最后才发现理解不一致”。
场景、指标、现有基础、约束与预算边界。
技术路线、范围外事项、里程碑与验收方法。
先跑通最小闭环,再逐步加能力与稳定性。
电源、网络、标定、异常恢复与安全保护。
按约定指标复测,交付源码、文档与培训。